
⚡️Теперь россиянам будет удобно

Только реальность
⚡️Теперь россиянам будет удобно
#имеюсообщить Коллеги. Не позорьте себя, не то что анализировать, а транслировать концентрацию бреда с саммита БРИКС не стоит. Это мертворожденная тема. Ничего и никогда там не взлетит, что бы не несли спикеры.
Машина против человека – кто победит? Буквально недавно основной нарратив (в контексте ИИ) в бизнес-СМИ касался замещения творческих, офисных и административных профессий искусственным интеллектом, что создавало пространство для перераспределения в физический труд. Однако, даже здесь место человеку может не найтись, т.к. физической деятельностью будут заниматься роботы различного класса и модификаций. Получается, что человечеству вообще не будет места, ведь совсем скоро машины будут сами себя проектировать в исследовательских лабораториях, которые все больше будут замыкаться на дата-центры, а потом и создавать себя на заводах роботов, проходя полный цикл, контролируя цепочки поставок и весь производственный цикл. В долгосрочной перспективе, у человечества, очевидно, нет никаких шансов против машин. В вопросе, за кем останется победа – здесь нет никакой интриги. Вопрос в другом – масштабе и скорости замещения. Единственное, что способно сдерживать человечество от «порабощения» машинами – экономический аспект. До тех пор, пока на интеграцию одного робота нужна целая «гвардия» высококвалифицированных инженеров, программистов, монтажников и операторов (так, как происходит сейчас и будет еще несколько лет) – человечество на коне, но как только роботы начнут обслуживать сами себя, в том числе рекурсивное самоулучшение и оптимизация на основе «жизненного опыта», вот тогда начнутся проблемы. Я слежу на кодингом через ИИ – прогресс феноменальный. Если в 2023 ИИ были на уровне стажера низкого уровня, сейчас ИИ близки или даже в некоторых аспектах превышают супер-элиту в сфере программирования. Ок, эта среда детерминирована, в том числе через компиляторы, в некотором роде – стерильный пример и не везде прогресс будет настолько явным. Однако, экспоненциальный прогресс в ИИ и робототехнике создает технологическую сингулярность, сжимая технологический гэп между производительностью машины и человека в направлениях, где ИИ оказывались слишком слабы в сравнении с человеком (эти направления подробно описывал в 2024-2026 в серии материалов по ИИ). Другими словами, наступит момент, когда интегральный уровень развития ИИ и роботов достигнет настолько высокого уровня, что совокупное количество профессий, которые ИИ могут перехватить будет сильно выше профессий, где ИИ не может быть эффективно интегрирован. Роботы и ИИ описываю вместе, т.к. их развитие неразрывно связано между собой, но не симметрично и неравномерно. ИИ может развиваться автономно от роботов, но роботы без ИИ – нет. Скорость развития LLMs сильно выше, т.к. существуют в алгоритмическом цифровом пространстве, а роботы существуют в реальном мире с физическим ограничением материалов, электротехники и био-кибер-механики. Человечество может победить, пока будет демпинговать и обнулять стоимость своего труда настолько, что закупка роботов + их операционное и техническое обслуживание будет сильно дороже, чем стоимость содержания людей. Важный аспект – сильно дороже, т.к. если обслуживание людей и роботов будет сопоставимо, победа будет за машинами по совокупности факторов ранее описанных. Человечество проигрывает роботам и ИИ практически во всем. Да, роботы еще не могут вышивать крестиком, залезать в водопроводные стояки, заниматься электромонтажом, ремонтом сложного оборудования и еще сотнями различных направлений, где требуется мелкая моторика рук, гибкость, импровизация на ходу и решение нестандартных задач в динамических системах. Все это решаемо. Не через три года, так через 7 или 10 лет. Вопрос в другом – как изменится мир, если межотраслевые связи и распределение денежных потоков будут неизбежным образом деформированы? ИИ и роботификакация прямо или косвенно затронут, вероятно, почти все отрасли, причем я не уверен, что в лучшую сторону. Скорость внедрения может оказаться кратно сильнее и быстрее, чем скорость адаптации системы, что приведет к рекордному за всю историю человечества неравенству и гиперконцентрации капитала и ресурсов в провайдерах нового технологического уклада. Это массовая безработица, разрушение целых отраслей, падение доходов, социальные взрывы. Прошлые технологические уклады были растянуты во времени, что давало время на адаптацию и не было настолько мощного проникающего воздействия, как роботы и ИИ. Сейчас я думаю все будет иначе и гораздо разрушительнее. Грядет мощнейшее перераспределение капитала, ресурсов, асимметрия распределения технологического прогресса и доходов. Я ставлю на то, что количество потерявших будет не в разы, а кратно больше тех, кто выиграет.
Машина против человека Прежде, чем перейти к экономическим эффектам и траектории интеграции роботов всех видов и LLMs в экономику (анализ через профессии, расширяемый на отрасли, сектора и межотраслевые связи), нужно на концептуальном уровне понять сильные и слабые стороны машин. ▪️Человек крайне плохой работник, который требует уважения, признания, комфортной среды, социализации, безопасности, индексации зарплаты, при этом склонен плести интриги в попытке повышения и косо смотрит на начальство. 🔘Человек устает, стареет, болеет, человеку нужен сон, питание и соответствующий уход. 🔘Человек чувствует боль, страх, обиды, угнетения, скуку, страдает проблемами с мотивацией, самоконтролем и концентрацией внимания. 🔘Человек отвлекается (соцсети, новости, развлекательный контент, общение с коллегами) и вечно «волочит» за собой проблемы (здоровье, семья, уход за детьми). 🔘Человек слаб, забывчив, медлителен, часто безответственен, склонен к опозданиям и срыву с рабочего места раньше положенного срока (обычно в пятницу или перед праздниками). 🔘Человек концентрирует в себе все известные комплексы, физические ограничения и проблемы, сопряженные с социальным взаимодействием. 🔘Человек склонен к подставам, предательству, саботажу, демаршам и нарушению рабочей дисциплины. Для бизнеса нет ничего хуже, чем человек, который буквально аккумулирует проблемы и вечно срывается в низкую производительность, простои и нерабочие моменты. Чтобы от человека что-то получить, нужно его непрерывно прямо или косвенно мотивировать, «ублажать» и «водить хороводы» в виде выстраивания рабочих / партнерских отношений – все это не влияет на производительность напрямую, но влияет косвенно через рост мотивации, ответственности и прилежности. Для бизнеса машина (комплекс роботизированных систем и LLMs в одном флаконе): 🔘Не устает – не нужно восстанавливаться, накапливать силы, энергию и мотивацию (за исключением штатной замены аккумуляторов), не нужен сон и отдых, а значит процесс работы может быть непрерывным, а не 8-12 часов, как у людей. 🔘Не теряет мотивацию, нет скуки, выгорания, проблемы однообразия и монотонности, т.е. производительность равномерная и нормализованная без волатильности, присущей человеку. 🔘Не отвлекается, нет проблемы сосредоточения и контроля фокуса внимания, что предполагает предсказуемый график производительности близкий к теоретическому пределу. 🔘Не обижается, нет плохого настроения, апатии, депрессии, поиска виноватых, нет токсичной атмосферы, склок, интриг, ругательств, нет межличной неприязни и нет желания доказать что-либо коллегам. Для машины существует задача и критерий её выполнения, четкие протоколы и процедуры, все остальное – шум. 🔘Не чувствует голода, жажды и физического дискомфорта. Не нужен обеденный перерыв, перекур, комфортная температура и микроклимат на рабочем месте. Робот может находиться там, где человек не может работать продолжительное время – высокий шум, вибрации, грязь, экстремальный температурные градиент, загрязнения воздуха и т.д. 🔘Нет боли и страха. Пожары, радиация, химическое заражение, задымления, риски взрывов, обрушений, слишком высокая высота или наоборот – слишком глубоко к центру Земли (глубокие шахты). 🔘Всегда все помнит. Человек может забыть инструкцию, последовательность действий, редкую процедуру. Робот может хранить: миллионы инструкций, карты объектов, историю операций, параметры оборудования, типичные неисправности, предыдущие ошибки. 🔘Не нужно длительное, сложное и дорогостоящее обучение – обновление микропрограммы и робот обновил память, протоколы реагирования и систему принятия решений. Плюс к этому мгновенная смена формата деятельности и профессии по мере обновления прошивки. 🔘Наследование опыта. Если сотрудник двадцать лет ремонтировал станки, этот опыт невозможно скопировать в голову десяти тысяч новых работников, только через систему образование. У машин потенциально другая архитектура: один робот столкнулся с новой ситуацией → данные отправлены в общую систему → модель улучшена → обновление получили 100 тыс роботов. 🔘Новые «органы» чувств. Роботу можно дать одновременно: обычные камеры + инфракрасное зрение + тепловизор + лидар + радар + ультразвук + спектральные датчики. Человек смотрит на электродвигатель и видит двигатель. Робот потенциально одновременно видит: температуру, вибрацию, геометрию, схему проводки и пробои/утечки, звуковые отклонения, изменение поверхности. 🔘Новые физические границы. Руки могут длиннее и вращаться в обратном направлении, спина может разворачиваться на угол, невозможный физиологически, голова может иметь обзор почти на 360 градусов, кисть обладать большей силой, а ноги – иной кинематикой. Робот быстрее, сильнее, точнее, на несколько порядков быстрее обучается, умнее (как минимум в плане воспроизводства корпуса данных, знаний), может иметь запредельные (по человеческим меркам) параметры и характеристики, может расширять органы чувств, может передавать навыки, клонировать, быстро замещать поврежденные компоненты. Да, пока роботы неповоротливы, ненадёжные и обладают массой ограничений, но это сейчас… а через 5-7 лет? Ну вот и зачем бизнесу нужны люди? Да, понятно, что без людей не будет экономики, но при первой возможности бизнес будет стремиться избавляться от людей.
Telegram doesn't show this post on the web. Open it in Telegram to see it.
Прогресс Китая в гуманоидных роботах В продолжении материала. Значительная часть информации (более 90%) взята из нативных китайских источников (англоязычные СМИ практически не пишут про китайских роботов, чтобы не чувствовать «себя ущербно и потеряно»). Учитывая практически полностью китайские источники, возможны ошибки перевода и интерпретации. Про распиаренные боевые искусства не буду упоминать, а затрону то, что мало, кому известно. ▪️Мелкая моторика кистей – впервые успешные результаты. 🔘В испытании по сборке электроинструментом робот команды Linkerbot: работал полностью автономно, не получал вмешательства оператора, за 5 минут установил все 18 винтов, 17 из 18 операций были зачтены, единственный незачёт произошёл из-за небольшого отклонения момента затяжки. Чтобы завернуть винт, робот должен объединить: систему распознавания объектов → поиск отверстия → позиционирование инструмента → ориентацию оси → контакт → приложение осевой силы → вращение → оценку момента затяжки. То, что человек выполняет элементарно, для машины – это колоссально сложная задача. Робот не просто попадает рукой в координату, а управляет контактным физическим взаимодействием. 🔘Еще пример: распределение 20 г порошка с погрешностью не более 0.5 г за 27 секунд и без оператора. На соревновании по дозированию робот самостоятельно: нашёл ложку, нашёл ёмкость, набрал порошок, перенёс его, контролировал количество, отвесил 20 г с ошибкой ≤0.5 г, выполнил весь цикл за 27 с. Кажется банально? Но мелкая моторика была недостижима даже в конце 2025. В отличие от завинчивания это задача с непрерывно меняющим форму материалом. Положение каждой крупинки заранее неизвестно. 🔘Полностью автономная упаковка лекарств с одновременной работой с твёрдыми и деформируемыми предметами. В промышленном испытании робот последовательно должен был укладывать готовые коробки, помещать внутрь упаковки три блистера и бумажную инструкцию, а затем самостоятельно складывать плоские картонные заготовки в объёмные коробки. 🔘И еще пример: пинцетом взять отдельный боб – полностью автономно, где робот распознавал отдельные бобы, захватывал пинцет, подводил инструмент, регулировал положение и усилие, захватывал маленький объект, переносил и отпускал его. Комично простая задача для человека является крайне тяжёлой для машины: ошибка положения кончиков инструмента на несколько миллиметров означает промах. ▪️Автономная система принятия решений, адаптация к окружающей обстановке. 🔘В августе китайские роботы получили сложную прикладную задачу: самостоятельно зарядить три разных электромобиля. Необходимо было: распознать автомобиль, определить тип крышки зарядного разъёма, открыть её, найти и взять зарядный штекер, точно совместить его с разъёмом, вставить без повреждения кузова, проверить начало зарядки, разблокировать и извлечь штекер, закрыть крышку, перейти к следующей машине. 🔘Полный ресторанный цикл за 6 мин 55 с без вмешательства оператора. Робот получал речевой заказ, находил нужную еду, самостоятельно брал обычные кухонные щипцы, регулировал усилие захвата, помещал продукт в микроволновую печь, поворачивал механический регулятор времени, готовил напиток и доставлял заказ. 🔘26 минут полностью автономной домашней работы – с неожиданным прерыванием задачи и возвращением к ней. В реальной квартире робот должен был перемещаться между спальней, гостиной, ванной и балконом, собирать разбросанные вещи, распознавать предметы, складывать одежду, работать со стиральной машиной, переносить и развешивать бельё, открывать двери. Причём в середине процесса ему неожиданно сообщали о доставленной к двери посылке: машина должна была прервать текущую работу → сходить за посылкой → затем вспомнить, на каком месте остановилась, и продолжить прежний процесс. Работа в магазине, где заранее неизвестно, что именно окажется неправильным. 🔘В испытании по розничной торговле заказ, места отсутствующих товаров и позиции ошибочно расставленных товаров менялись случайным образом. Робот должен был прочитать заказ, найти соответствующий товар, собрать его, самостоятельно обнаружить пустые места на полках, пополнить их, затем найти неправильно поставленные товары и вернуть их на нужные позиции. 🔘Робот научился пользоваться обычной офисной техникой, не переделанной под робота. В финале офисного испытания необходимо было самостоятельно подготовить стол для совещания, разложить таблички, воду и принадлежности, затем открыть принтер, загрузить бумагу, забрать распечатанный документ, перенести его, после чего определить документы для уничтожения и порциями загрузить их в обычный шредер. 🔘Робот начал справляться с преднамеренным вмешательством человека в процесс. На World Robot Conference 2026 демонстрировалась длинная задача приготовления завтрака: машина поджаривала хлеб и наливала напиток. Во время работы человек забирал подготовленный хлеб или закрывал сосуд, тем самым нарушая ожидаемое состояние окружающей среды. Робот обнаруживал изменение и перестраивал дальнейшие действия вместо механического продолжения первоначального сценария. 🔘Спасательные операции: LINGLOONG v2.0, показанный 18–20 августа, способен с помощью машинного зрения: обнаружить источник огня, определить его положение, самостоятельно перенести огнетушитель, направить его на очаг, выполнить цикл тушения без непосредственного присутствия человека. ▪️Совместная работа и синхронизация действий между группой роботов. 🔘Около 50 роботов могут одновременно двигаться и самостоятельно исправлять отклонение от строя В феврале около 50 G1 одновременно выполняли боевую хореографию. Система работала без ручного дистанционного управления каждым роботом: · центральная система раздавала траектории; · каждый робот самостоятельно определял своё положение при помощи 3D-лидара; · локально контролировал собственную позу; · корректировал нарушение равновесия; · при отклонении мог восстановиться и вновь войти в строй. При неудачном приземлении после переворота машина могла динамически изменить положение тела на основании текущих датчиков, а не просто продолжать первоначальную запись движения. 🔘На открытии одного из крупных спортивных соревнований 80 роботов T2 автономно перестраивались и сформировали эмблему соревнования, решая множество задач: взаимное позиционирование, предотвращение столкновений, распределение мест, синхронизацию десятков приводных систем, задержки связи, индивидуальную ошибку положения каждой машины. 🔘14 гуманоидов одновременно сыграли автономный футбольный матч 7×7. На поле площадью около тысячи квадратных метров машины действовали без ручных пультов и систем захвата движений: каждая самостоятельно определяла положение мяча и других участников, принимала локальные решения, занимала позицию и после падения самостоятельно поднималась. Это лишь малая часть примеров, но это важная информация. которая позволяет понять траекторию и масштаб прогресса.
Китайские гуманоидные роботы Сейчас все внимание общественности на LLMs, но многие упускают важнейшие технологические сдвиги в сегменте роботификации, которые могут оказаться сопоставимое влияние на экономику и технологический прогресс. Все внимание не на США, а … Китай. Там сейчас происходят интересные события – роботы участвуют в спортивных состязаниях, турнирах, боях и активно применяются на тестовых полигонах в производстве. ▪️Престижные в легкой атлетике 100 м за 8.64 с – предельная скорость двуногого гуманоидного бега при средней скорости 41.7 км/ч с учетом времени разгона со старта. Человеческий мировой рекорд Усэйна Болта – 9.58 с. По времени робот быстрее на 0.94 с, или примерно на 9.8%. За год лучший результат этого семейства в соревнованиях улучшился с 21.50 до 8.64 с. ▪️400 м за 38.15 с – причём полностью автономно. Tiangong Ultra прошёл 400 м за 38.15 с, что соответствует средней скорости около 37.7 км/ч. Человеческий мировой рекорд Уэйда ван Никерка – 43.03 с. Разница по времени – примерно 11.3%. ▪️1500 м за 2:21.64 – вновь мировой рекорд против 6 мин 34.40 с годом ранее. Средняя скорость – около 10.59 м/с, или 38.1 км/ч. ▪️Полумарафон 21.0975 км за 50:26 – автономная навигация в реальном городе. Робот Shandian в апреле 2026 г. прошёл 21.0975 км за 50 мин 26 с при средней скорости 25.1 км/ч в режиме автономной навигации. Маршрут включал более десяти типов условий: прямые участки, повороты, уклоны и узкие места. Робот полностью самостоятельно бежал дистанцию и единственный раз сменил аккумулятор на отметке 10.6 км. С 23 августа человеческий мировой рекорд полумарафона составляет уже 56:51 – Йомиф Кеджелча улучшил прежние 57:20. Даже против этого свежего результата робот быстрее на 6 мин 25 с, или примерно на 12.7% по времени. ▪️Прыжок в высоту – 3.40 м по роботизированной методике, годом ранее в той же методике лучший результат был 0.96 м. Робот использовал довольно необычную для человека кинематику с очень сильным сгибанием корпуса и разведением ног в воздухе. Методика роботизированного соревнования отличается от человеческого классического прыжка через планку, поэтому 3.40 м нельзя ставить рядом с 2.45 м мирового рекорда человека как две идентичные величины. Правильный вывод другой: за один год удалось увеличить соревновательный показатель вертикальной динамики примерно в 3.6 раза. ▪️ Прыжок в длину с места – 4.83 м. Это особенно серьёзное испытание: одновременного импульса ног, синхронизации корпуса, ориентации тела в полёте, подготовки ног к контакту, поглощения энергии при приземлении, восстановления равновесия. Здесь тоже следует избегать сравнения с обычным человеческим прыжком в длину с разбега: это другой вид упражнения. Интереснее сама цифра: полноразмерная машина способна переместить всё тело почти на пять метров без разбега. Годом ранее это было невозможно. ▪️Спортивная гимнастика для роботов: в полностью автономном режиме он последовательно выполнял программу из 10 технических элементов не менее чем пяти разных классов, в том числе: боковое сальто, подъём разгибом, шпагат, вращательные движения, 360-градусный «удар бабочкой». На февральском публичном выступлении китайские гуманоиды продемонстрировали несколько очень необычных динамических режимов: последовательные перевороты с опорой на одну ногу, сальто назад с двухшаговым отталкиванием от стены, непрерывный паркур через стол, вращение типа Airflare на 7.5 оборота, запуск в переворот на высоту более 3 м. ▪️400 м через 16 совершенно разных препятствий, но дело не во времени, а в динамическом преодолении разных препятствий. На маршруте последовательно находились 16 препятствий, среди которых: барьеры, различные уклоны, S-образный мост, винтовая лестница, узкий L-образный поворот, ползучий проход, качающиеся шины, асимметричные качели, скользкая поверхность, высокая платформа, «пеньки» для точной постановки ног. Это беспрецедентный прорыв, т.к. оценка состояний должна быть в режиме реального времени без скриптов и внешнего управления. Это способность адаптации к внешним условиям. ▪️Игра в динамические дисциплины, такие как футбол, волейбол, баскетбол, теннис и т.д. Один из наиболее сильных примеров именно оценки меняющейся ситуации – автономная игра в теннис. Система Galbot должна: обнаружить летящий мяч, оценить его скорость и траекторию, предсказать точку встречи, переместить всё тело, выбрать положение ракетки, синхронизировать удар с прилётом мяча, повторить цикл для следующего удара. Объект движется независимо от робота и вынуждает его постоянно пересчитывать собственное будущее действие. Это тест на предиктивное управление и планирование – оценка будущей динамики. ▪️Компенсаторное физическое противодействие. «Упал – встал за секунду»: Для китайского T1 официальные пекинские материалы указывают способность встать после падения примерно за 1 секунду и подчёркивают усиленную конструкцию, рассчитанную на падения и удары. Поэтому зрелость определяется не только способностью не падать, но и способностью: определить собственное положение → выбрать способ подъёма → восстановить вертикальную позу → продолжить задачу. Прогресс за год – невероятный, прогресс за три года – безумный! Страшно представить, что будет через год? А через 5 лет?
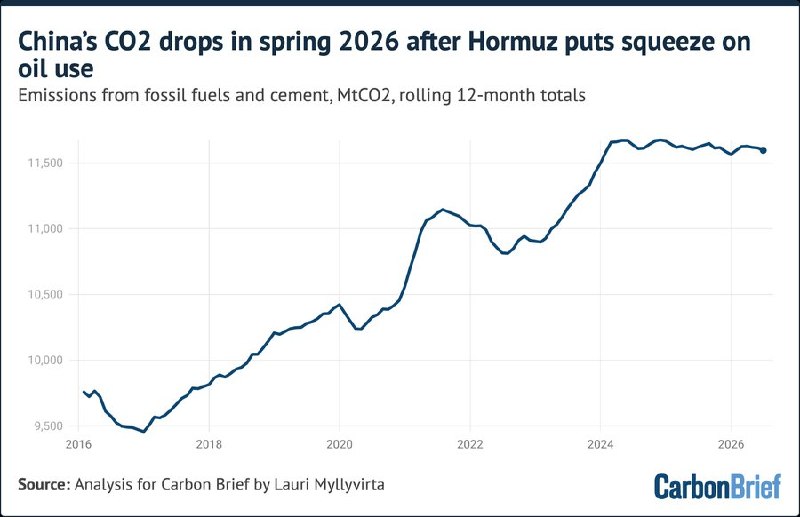
Выбросы CO2 в Китае вышли на плато в 2024 году, и снижаются во II кв. 2026 года. Это ещё один индикатор затухания экономической активности в Китае. (Можно было бы списать на активизацию «зелёной повестки», но нет, так резко изменения выбросов не происходят)
#имеюсообщить Сухой закон. Административная суета. Унижает обе стороны. И запретителей, и покупателей. Это не работает. Запретительство на один день. Как это было 1 сентября и вот теперь сегодня. День трезвости. Просто люди закупятся заранее. И с запасом! Ведь сгонять за добавкой нельзя. То есть вместо уменьшения потребления спиртного это его провоцирует. Если закупили с запасом, то надо выпить. Та же ерунда с запретами на День города и т.п. в ограниченной локации. Привезут с собой и с запасом. И выпьют, раз привезли. И бухариков на мероприятиях станет больше. Д.Б.


Первое видео, 2012 год (❗️): Россия привезла на авиасалон в Индию макет самолета МС-21 — «конкурента Boeing и Airbus». Второе видео, 2026 год: 14 лет спустя Путин опять привез на авиасалон в Индию макет самолета МС-21. Та самая стабильность
#имеюсообщить Тем, кто осуждает ЦБ за сохранение ставки. По уму, ставку надо поднимать. Примерно до 16%. Уже писал об этом
Минцифры решило проявить недюжинную заботу о пользователях: теперь Алиса AI станет вашим бессмертным цифровым спутником. Согласно новому проекту, «суверенную» нейросеть приравняют к святыне — удалять её со смартфона запретят законодательно. Вероятно, чтобы вы не чувствовали себя одиноко, даже если очень захотите. Более того, Алиса AI получит права абсолютного монарха: Фоновая работа всегда и везде. Постоянная прослушка «голосовая активация». Безлимитные пуши, чтобы вы точно не забыли, кто тут главный помощник. В ведомстве уверяют, что это делается ради «равных конкурентных условий». Очевидно, конкуренция с Apple и Google выглядит так: вы привязываете сопернику гирю к ноге и называете это честным забегом.
#имеюсообщить Топливные кризисы и раскрутку цифрового рубля можно решить просто. Заправлять только за цифровые рубли. Что физикам, что юрикам. А там же влет делаются и лимиты, и кому можно, кому нельзя, и искореняют спекуляцию. Цифровой рубль легко реализует функции нормирования из 90-х. Это можно сделать тем же талоном, какие мы 35 лет назад вырезали ножницами перед походом в магазин БИНГО!


 +3
Финальный механизм Во второй половине XIX века изобретатели механизировали все, что получалось — было ясно, что передача людских умений машине позволяет выпускать дешевую и качественную продукцию в любых количествах. Переход от ручного труда к машинному (как и сегодня — от естественного мышления к искусственному) порождал проблемы: веками оттачиваемая квалификация, передаваемая из поколения в поколение, которая была предметом гордости, повсеместно сменялась умением нажать кнопку. Эту гонку поощряли предприниматели, которые вкладывались в стартапы и даже выискивали их — механизация хотя бы одного звена в любой производственной цепочке сулила огромные барыши. Максимальные же деньги приносила технология, замыкающая цепочку. Ни о чем этом не подозревал Ян Эрнст Матцелигер, прибывший в Америку из Суринама — он был озабочен выживанием. Он был отличным механиком, вот только проявить себя ему, мулату, человеку второго сорта, да еще без знания английского, шансов не было. К тому же этот сын голландского инженера и чернокожей рабыни болезненно застенчив, он интроверт и почти аутист, его не принимает даже церковная община. Семь лет у него уходит на то, чтобы выучить язык и найти работу — в городке Линн на обувной фабрике, начальство которой обращает внимание на понимающего в технике паренька. Его повышают до слесаря, отвечающего за ремонт станков. Станков в обувном производстве уже много, все процессы механизированы, кроме финального — соединения верха обуви с подошвой. Это сложная работа, почти искусство — тонких операций много. Этим занимается рабочая аристократия, колодники — люди дефицитной профессии, оставшейся со времен ремесленных цехов. Чужаков они к себе не подпускают, и Матцелигер, которого захватывает идея заменить их станком, наблюдает за их работой украдкой, зарисовывая операции в блокнот. В 1880-м он создает макет станка — из сигарных коробок, картона и проволоки, и никто не верит, что такая машина вообще сможет работать, но находится один, предложивший ему за продажу идеи целых $50. Деньги большие, но перед соблазном Ян устоял — понял, что он на верном пути. Наконец, готов прототип станка. Денег на материалы у Яна нет, он делает его из хлама, собранного по помойкам. Однако, для заводских испытаний нужно что-то более надежное, и Ян начинает искать инвесторов, что для человека нелюдимого — огромная проблема. Даже удивительно, что такие находятся, однако доля изобретателя в проекте снижается до трети. В 1883-м Ян подает заявку на патент, но машина так сложна, что патентное ведомство не понимает, как она работает. Из Вашингтона приезжает комиссия — проверить заявку, которая убеждается, что все работает, после чего Ян и инвесторы получают патент. До испытаний, однако, проходит еще два года — рабочая аристократия диктует свои условия, саботируя внедрение станка. Но когда испытания все-таки состоялись, машина проявила себя отлично — она работает без брака, быстрее, дешевле и качественнее человека. За станком Матцелигера тут же выстраивается очередь, но денег у компаньонов для производства нет. Они впускают в бизнес других инвесторов. Доля изобретателя размывается, он становится мелким пайщиком. Зато управляющий, Уинслоу — настоящая акула бизнеса. За 10 лет созданная им на базе идеи Матцелигера компания заработает $50 млн, а её доля в поставках оборудования для обувщиков превысит 90%. Матцелигер не застанет этих светлых времен, он умрет от туберкулеза в 37 лет, не имея денег на лечение. Свою долю он завещает отвергнувшей его некогда церкви, которая позже разбогатеет на роялти и назовет его станок «величайшим изобретением в истории Новой Англии». Заявление это, безусловно, громкое, с другой стороны — всего за десять лет с момента внедрения станков Матцелигера производство обуви в Америке выросло в 16 раз, а цена на пару ботинок за тот же период упала вчетверо. Количество же брака на этом последнем, финальном этапе сборки обуви, сократилось почти до нуля. #ключевыерешения — новый проект @antidigital и @ivanovdirect Книгу по мотивам предыдущего проекта #техноистории можно заказать здесь!
Председатель Совфеда Валентина Матвиенко назвала передовой отечественную отрасль реабилитации и протезирования.
#имеюсообщить Вам какая разница - сколько ставка ЦБ? А? Сдается мне, что тем, кого запрут в депозитах на 3-5 лет, это будет глубоко фиолетово. Снявшим нал и купившим бакс - привет, бро!

К опросу
Telegram doesn't show this post on the web. Open it in Telegram to see it.
#имеюсообщить Почему сегодняшний 5G это очень большая туфта? У меня было 2 поста (вернее, копипаст очень крутого технаря) по поводу. Выдержка: "Большой четвёрке (Билайн, Мегафон, МТС, Т2) разрешили строить 5G в тех же диапазонах, где сейчас работает LTE. Для неинженерного читателя объясню на пальцах: спектр — это дорога. Новых полос не добавили. Разрешили перекрасить разметку и повесить табличку "автобан". Ширина та же, машин столько же. От переименования никто быстрее не поедет. Технически это рефарминг или DSS — когда LTE и 5G делят одну и ту же полосу. В статус-баре появится заветная буква. В соте на площади трёх вокзалов не появится ничего." Вас массово обманывают. Нагло? Нет. "Того обманывать несложно, кто сам обманываться рад" Пропагандисты бьют в ладоши. Им простительно. Они профаны на хорошей зарплате. Реального 5G тут не будет минимум до 2031. То есть - никогда
#имеюсообщить Как выглядит ТГ-"аналитика"? Заголовком "ЦБ сохранил ключевую ставку и вот почему". Я вам 146% даю, что рядом лежали тексты "ЦБ повысил ключевую ставку и вот почему" и "ЦБ понизил ключевую ставку и вот почему" Даже не тексты, а промпты для ИИ. Обожаю такую аналитику.