
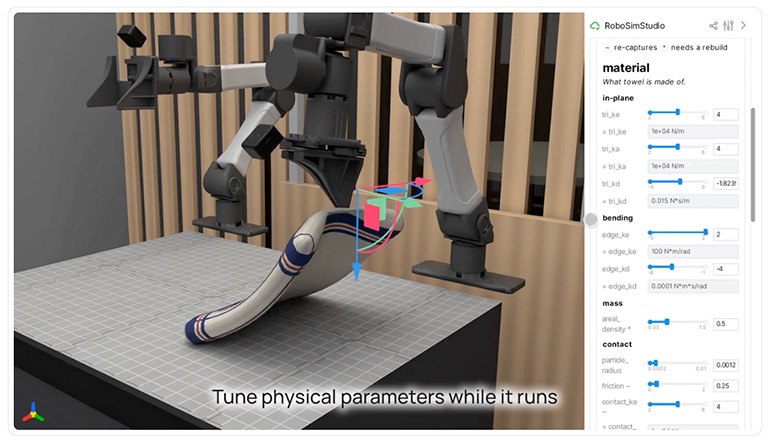
Open-source инструменты для ИИ-агентов, способных программировать промышленных роботов без предварительных датасетов 🤖 🤍Главная боль современной робототехники — сбор качественных данных для обучения. Исследователи из UC Berkeley совместно с NVIDIA предлагают переложить эту рутину на плечи ИИ. 🤍Новая разработка представляет собой экосистему из команд ИИ-агентов. Они не просто генерируют строки кода, но сразу тестируют их в симуляторе, исправляют ошибки и выдают готовые к работе программы для реального «железа». 🤍Агенты опираются на логику и симуляционную среду, а не на заучивание чужих движений. Автоматизировать новые задачи на производстве можно будет быстрее и дешевле, не дожидаясь сбора массивных массивов данных. Graph-as-Policy (GaP) is a modular framework that splits a task into skills — perception, grasp planning, collision-free motion — which agents generate, connect and rehearse in simulation. 🤍Подробнее — в источнике. ————————— 🤖Подписывайтесь на лучший канал PRO Роботов