
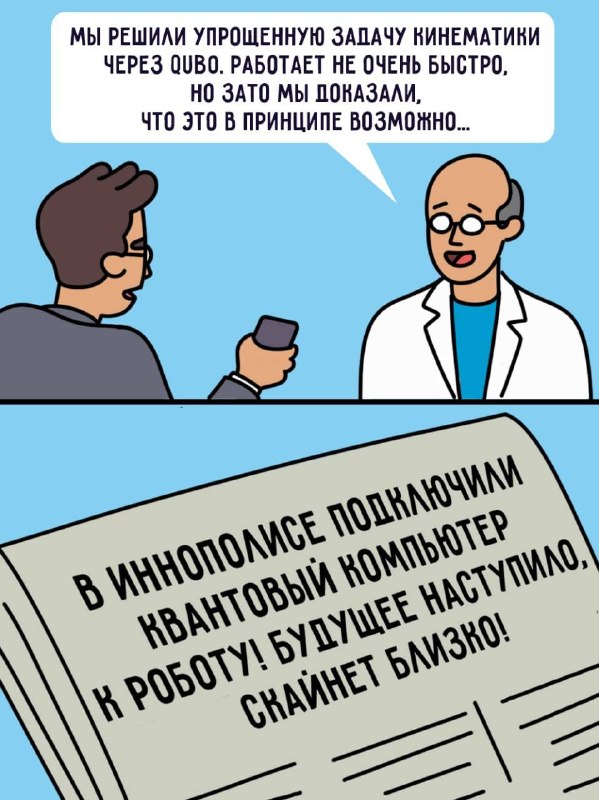
В Иннополисе используют квантовый алгоритм для управления движением робота Задача обратной кинематики в робототехнике заключается в определении оптимальных углов поворота суставов робота для того, чтобы он достиг заданной точки. Обычно ее решают классическими численными методами, но такие задачи быстро усложняются при росте числа параметров. Поэтому исследователи ищут альтернативные подходы, в том числе с использованием квантовых вычислений. Команда исследователей из Университета Иннополис, МФТИ и Института AIRI представила способ переписать эту задачу в формате QUBO (quadratic unconstrained binary optimization — квадратичная бинарная оптимизация). В таком виде ее можно решать с помощью метода квантового отжига на устройстве D-Wave. Авторы протестировали подход на простой модели с двумя звеньями и показали, что решение можно получить с контролируемой точностью, а гибридный квантово-классический алгоритм в некоторых случаях работает быстрее классических QUBO-методов. Работа не показывает превосходства над лучшими классическими алгоритмами для непрерывной кинематики. Однако она демонстрирует, что такие задачи можно перенести на квантовые вычислители и решать на существующем оборудовании. Это помогает понять, в каких сценариях квантовый отжиг может оказаться полезным по мере развития технологий.